09.12 18:05


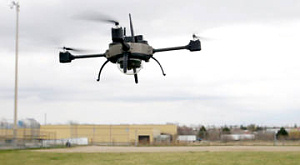
Самые самостоятельные из современных беспилотников для ориентирования в пространстве используют либо GPS, либо систему отслеживания движения и блок инерциальных измерений (IMU). Ориентация по спутникам слишком неточна и ненадежна, а современные блоки инерциальных измерений сложны, тяжелы и стоят слишком дорого, что затрудняет их применение на небольших БПЛА.
Датчики высокого разрешения вместе с системой их адекватного анализа вместе составляют весомую нагрузку, к тому же эта техника часто ошибается. Поэтому действительно автономные БПЛА, ориентирующиеся лишь по набортным неинерциальным системам, летают медленно и осторожно, на максимальном удалении от всех препятствий.
Исследователи из Robust Robotics Group решили обойти эту проблему, значительно урезав объем оборудования. Они оснастили свой микро-БПЛА обычным лазерным дальномером, миниатюрным и лёгким блоком инерциальных измерений и предварительно составленной 3D-картой помещений.
Необходимость предварительного составления карты авторы объясняют «умеренными» возможностями обсчёта препятствий лишь на базе лазерного дальномера. Их модель использует набортный процессор Intel Atom 1,6 Ггц. Это значит, что для применения микро-БПЛА в реальных условиях перед ним следует пустить другой разведывательный БПЛА, чтобы он обеспечил SLAM — синхронную локализацию и картографирование местности. Микро-БПЛА может и сам заняться картографией, но для этого потребуется вычислительная мощность на порядок выше, либо всего в 2–3 раза бóльшая, но при условии менее агрессивного маневрирования.
Пока же инженеры продемонстрировали на конференции ICRA 2012 полет прототипа, «подглядывающего» в карту, пишет IEEE Spectrum.


 (0)
 13.12 02:36
20
Лучшие космические снимки 2012 года
 26.11 17:18
17
Редкие звери в объективе камер-ловушек
 13.11 17:54
22
Собачий дизайн
 09.10 04:39
44
Мила Кунис — «Мисс Сексуальность»
 08.10 23:59
42
Кадры из фильма «Хоббит: Нежданное путешествие»
 08.10 18:22
25
Тропические сады-теплицы в Сингапуре(0)